测绘公司的云存储 — 使用 RcloneView 管理大型现场数据文件
点云、LiDAR 扫描数据和 GPS 测绘数据积累得很快 —— RcloneView 让现场团队和办公室基于同一份同步数据集协同工作。
土地测绘、地理空间和土木工程公司产生了各行业中最繁重的文件负载之一:原始 LiDAR 扫描、无人机摄影测量数据集,以及每个工地很容易达到数十 GB 的全站仪点云数据。现场笔记本电脑很快就会存满,而在没有缓慢的每晚手动上传的情况下将这些数据安全地送入中央归档,是一个真实存在的运营瓶颈。RcloneView 为测绘团队提供了一个统一窗口,可在现场存储、云归档和办公室之间移动数据,无论公司已经在使用哪些服务商。
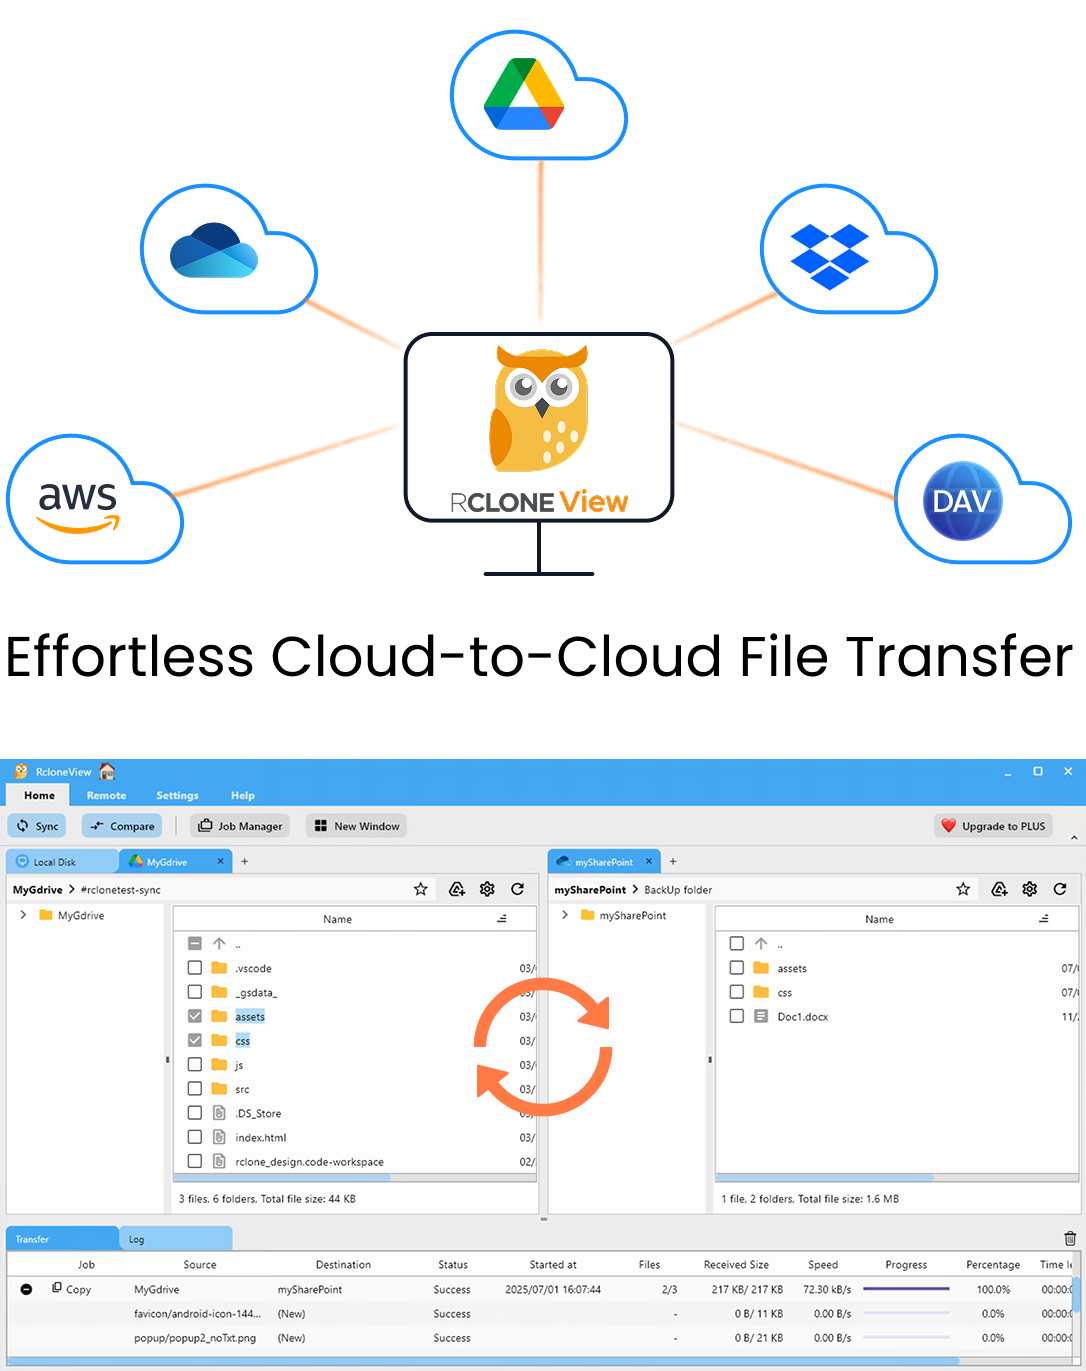
在一个地方管理和同步所有云端
RcloneView 是 rclone 的跨平台 GUI。通过清爽的可视化界面比较文件夹、传输或同步文件,并自动化多云工作流。
- 一键作业:复制 · 同步 · 比较
- 调度器与历史记录,实现可靠的自动化
- 支持 Google Drive、OneDrive、Dropbox、S3、WebDAV、SFTP 等
核心功能免费。Plus 提供自动化功能。
集中管理多个工地的数据
测绘团队从现场返回时,数据通常存放在本地硬盘、NAS 设备,或工地拖车里搭建的 FTP/SFTP 服务器上。RcloneView 可以连接所有这些存储,加上 90+ 云服务商 —— 包括许多公司用于长期归档原始扫描数据的 S3 兼容对象存储。同时打开两个或更多文件管理面板,项目经理就能并排浏览现场笔记本电脑的原始文件夹和公司的云归档,在清空本地存储之前确认数据是否已准确到位。
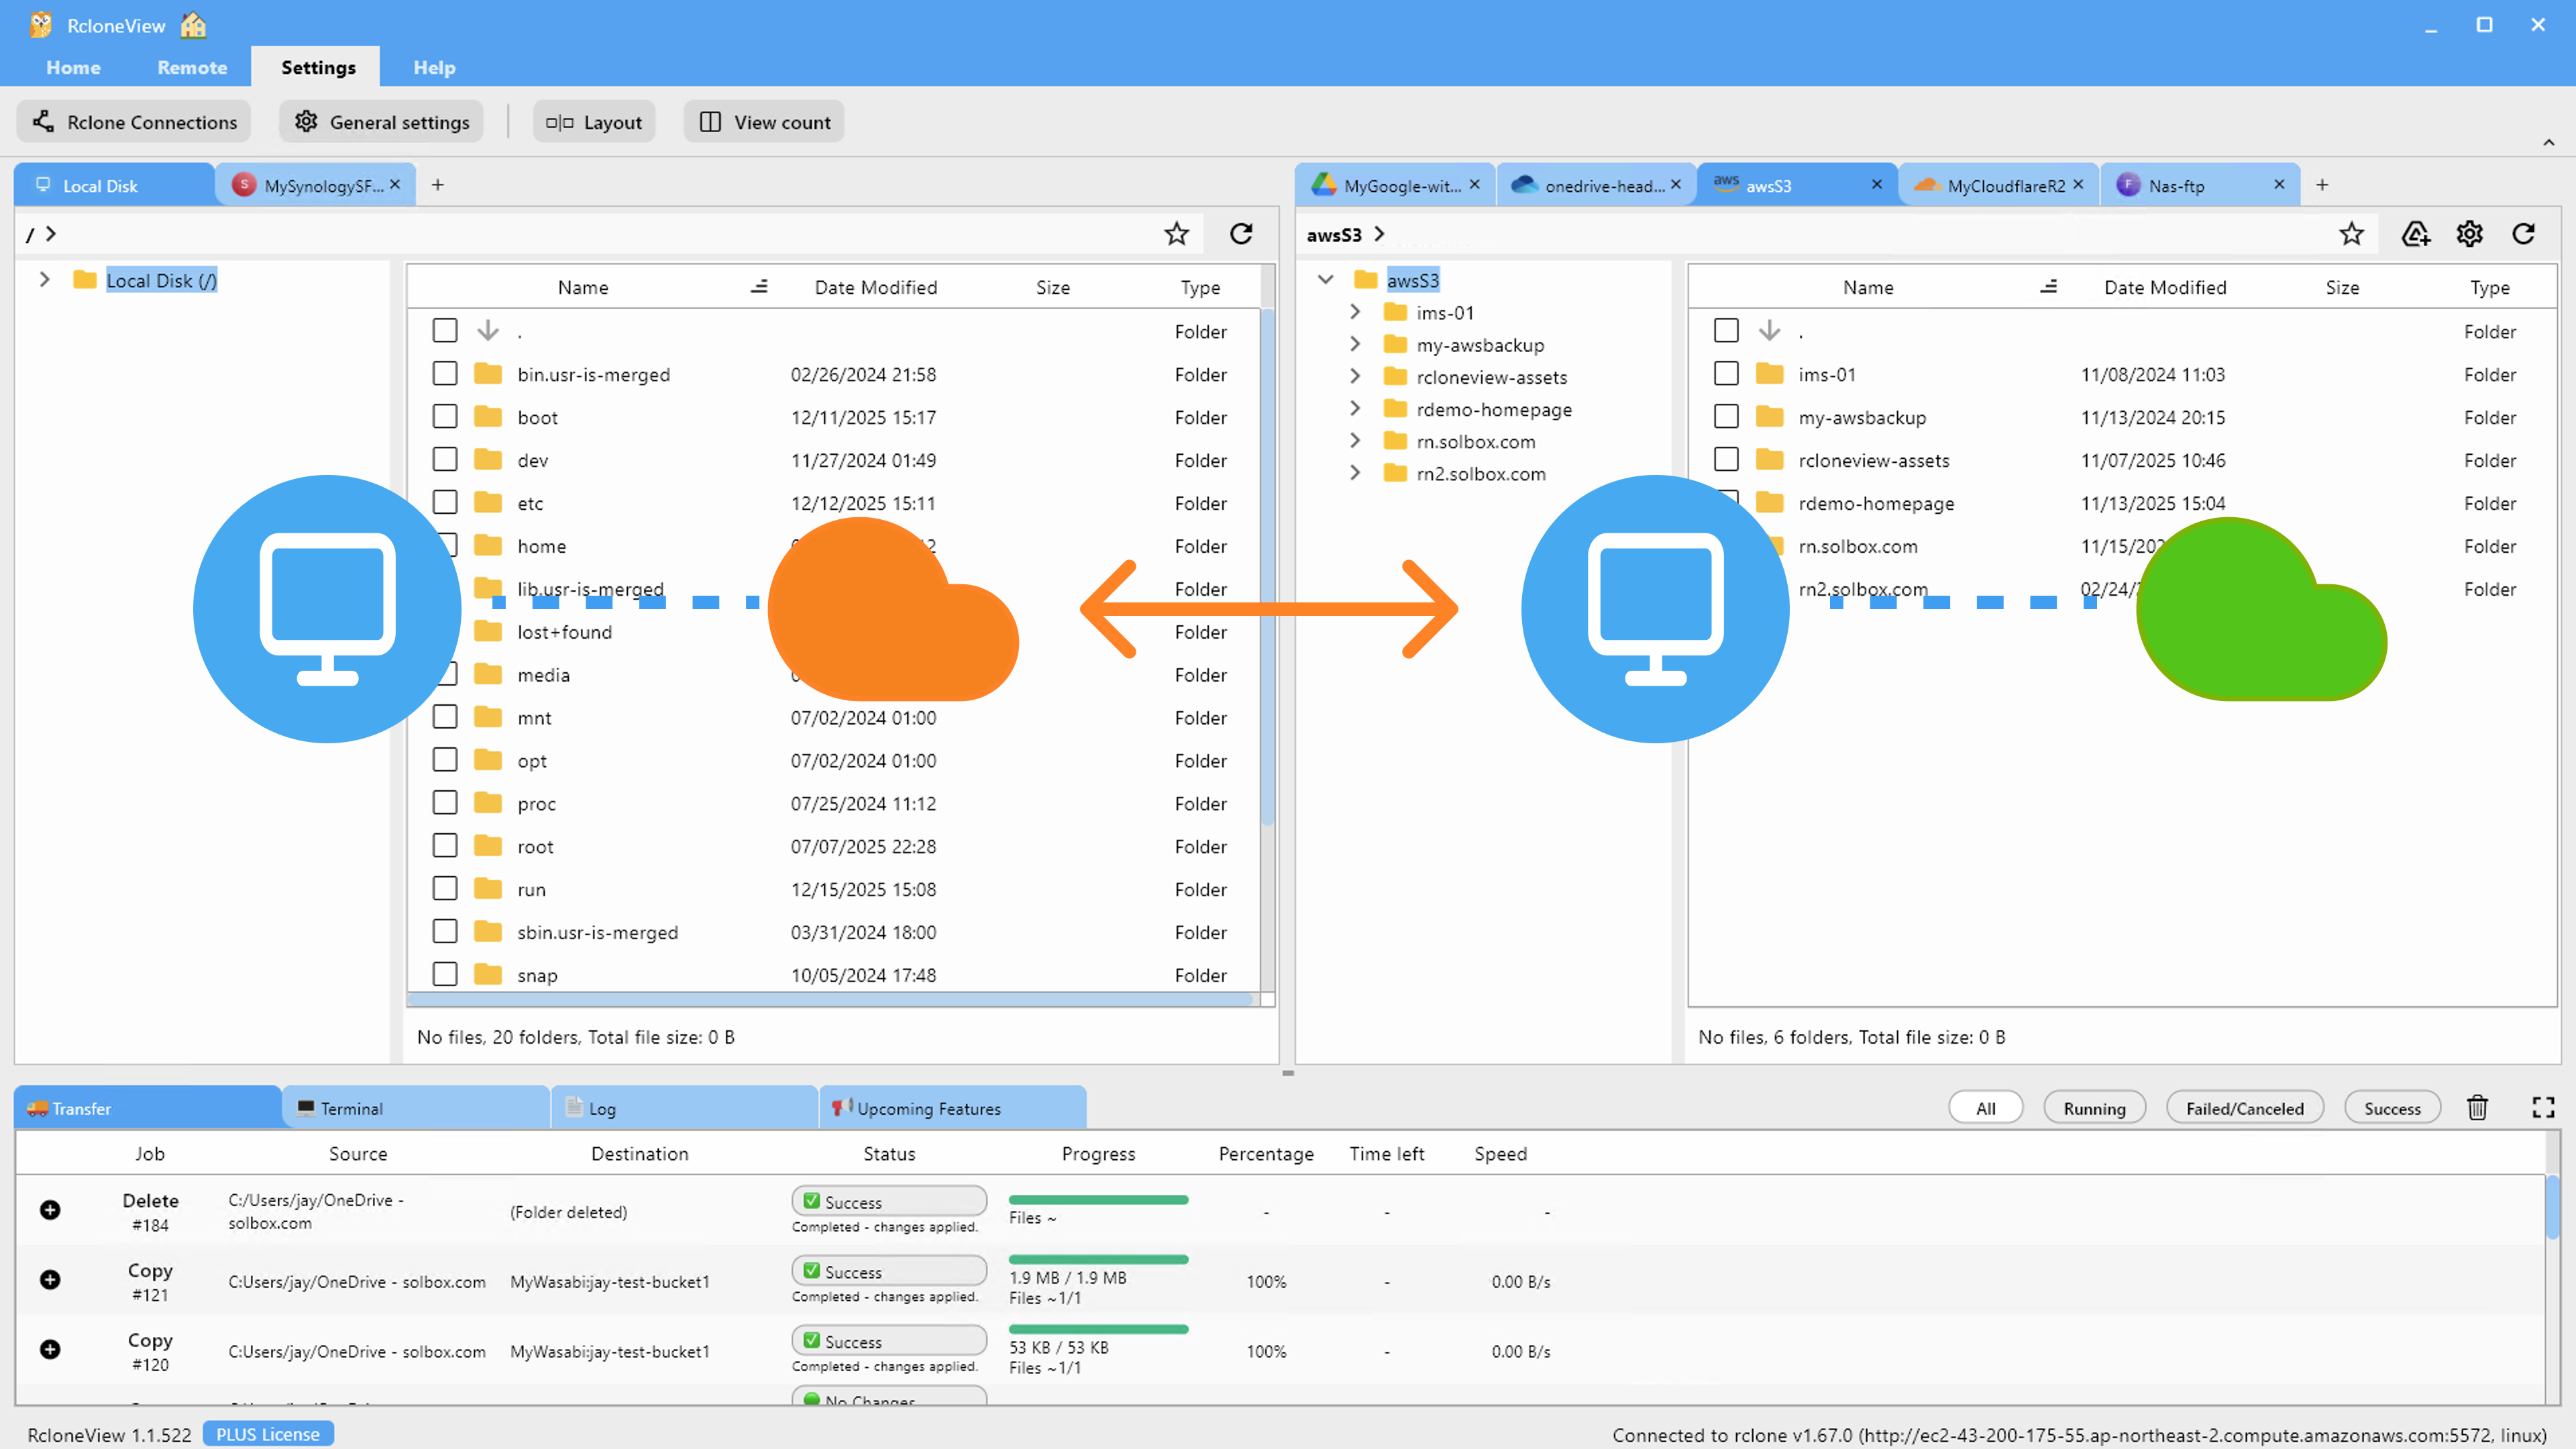
**Get Size(获取大小)**操作在这里特别有用 —— 在开始传输前右键点击项目文件夹计算总大小,让团队可以根据远程站点的带宽限制来规划,而不是启动一次会在中途卡住的上传。
自动化现场存储的夜间上传
与其依赖有人在每天结束时记得复制文件,不如从现场工作站的项目文件夹到云归档远程节点设置一个 Sync 任务。过滤规则可以排除临时扫描仪缓存文件或缩略图预览,确保只上传完成的数据集。RcloneView 可在一个窗口中挂载并同步 90+ 服务商,支持 Windows、macOS 和 Linux,因此无论现场设备是 Windows 笔记本还是运行扫描软件的 Linux 工作站,同一份任务配置都能正常工作。
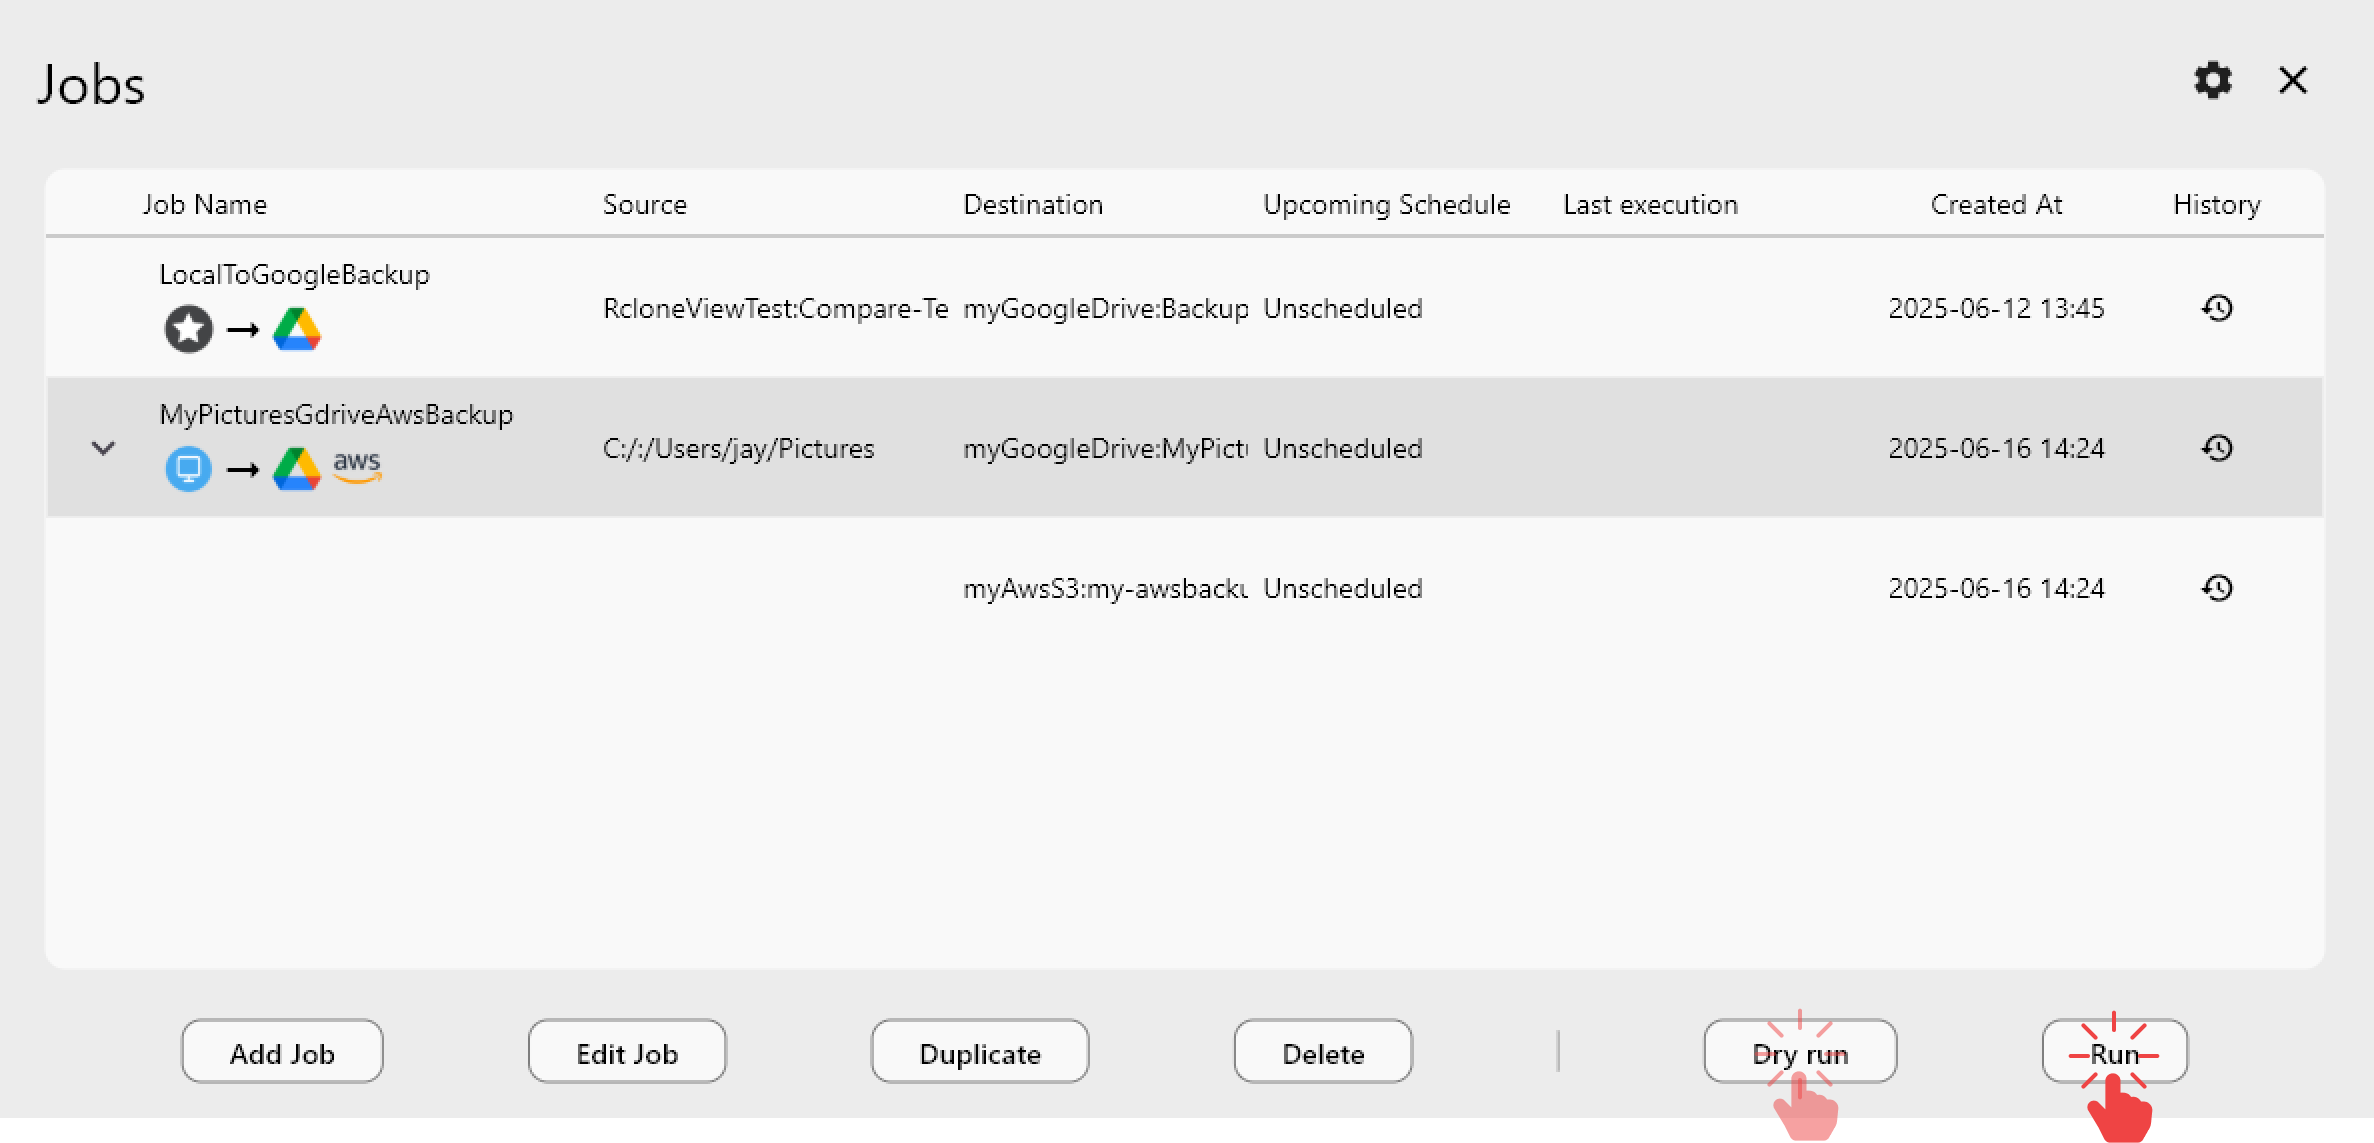
清空本地存储前验证上传
因上传失败而丢失一天的 LiDAR 扫描数据,重新采集的代价高昂。在任何同步操作前运行 Dry Run(模拟运行),预览将要传输的内容,之后再使用 **Folder Compare(文件夹对比)**逐文件确认云端副本与现场数据一致 —— 包括大小校验 —— 然后才删除本地原始文件,为下一个工地腾出驱动器空间。
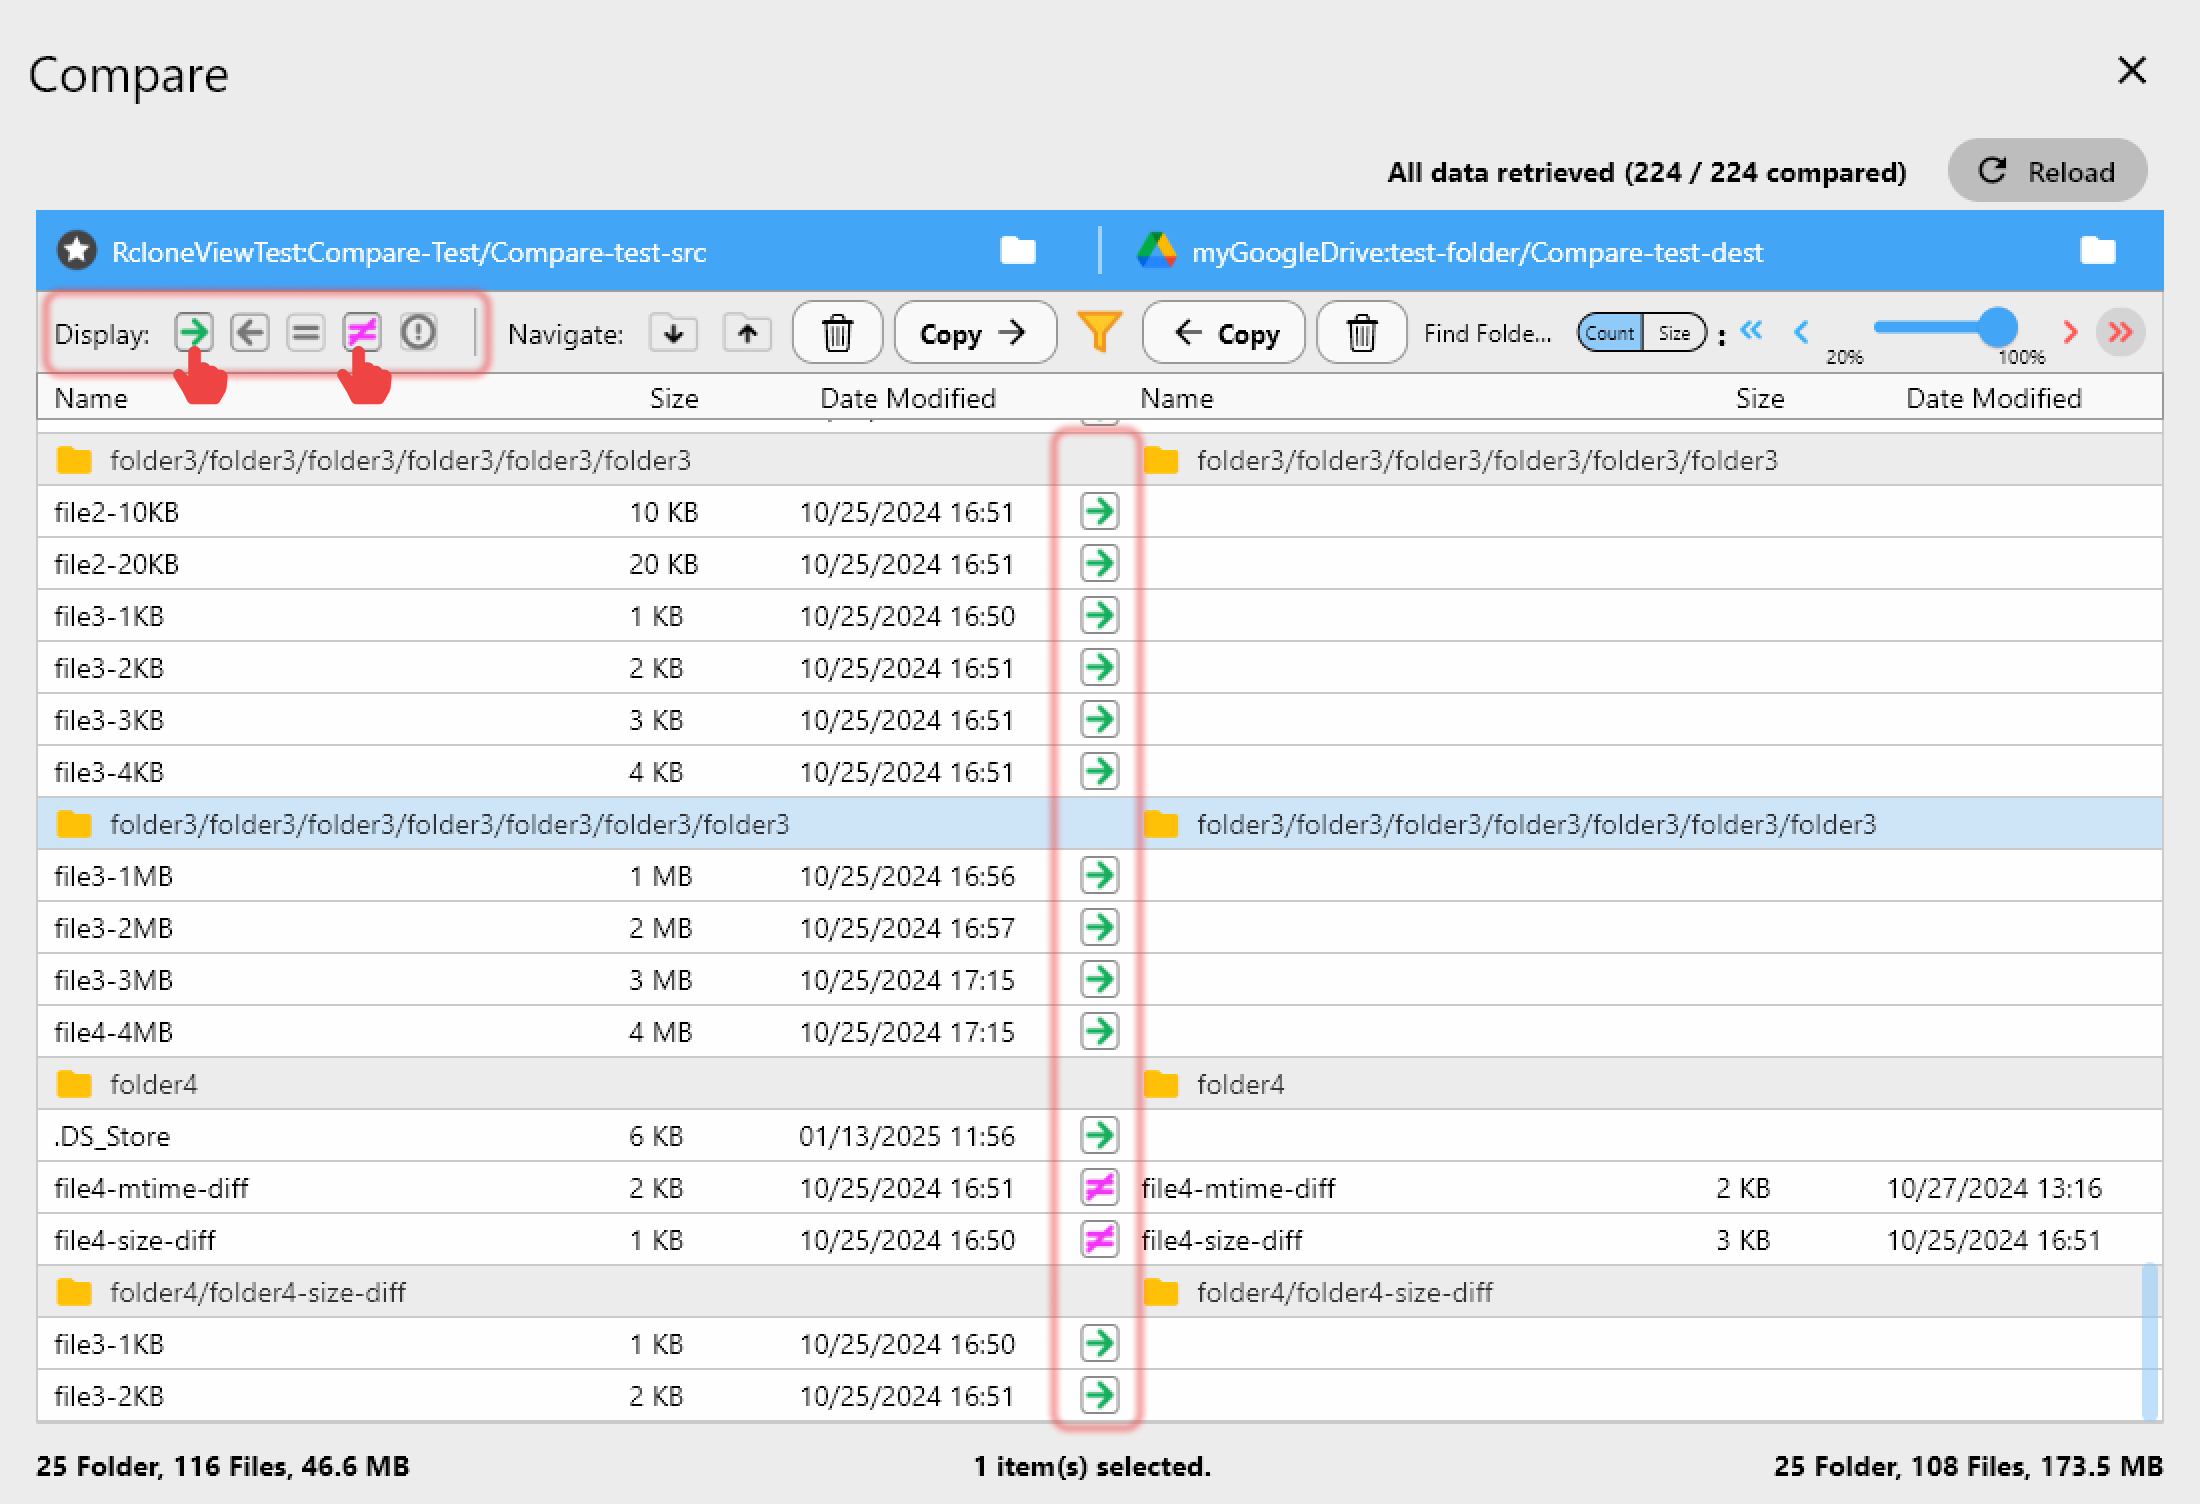
保持办公室归档井然有序
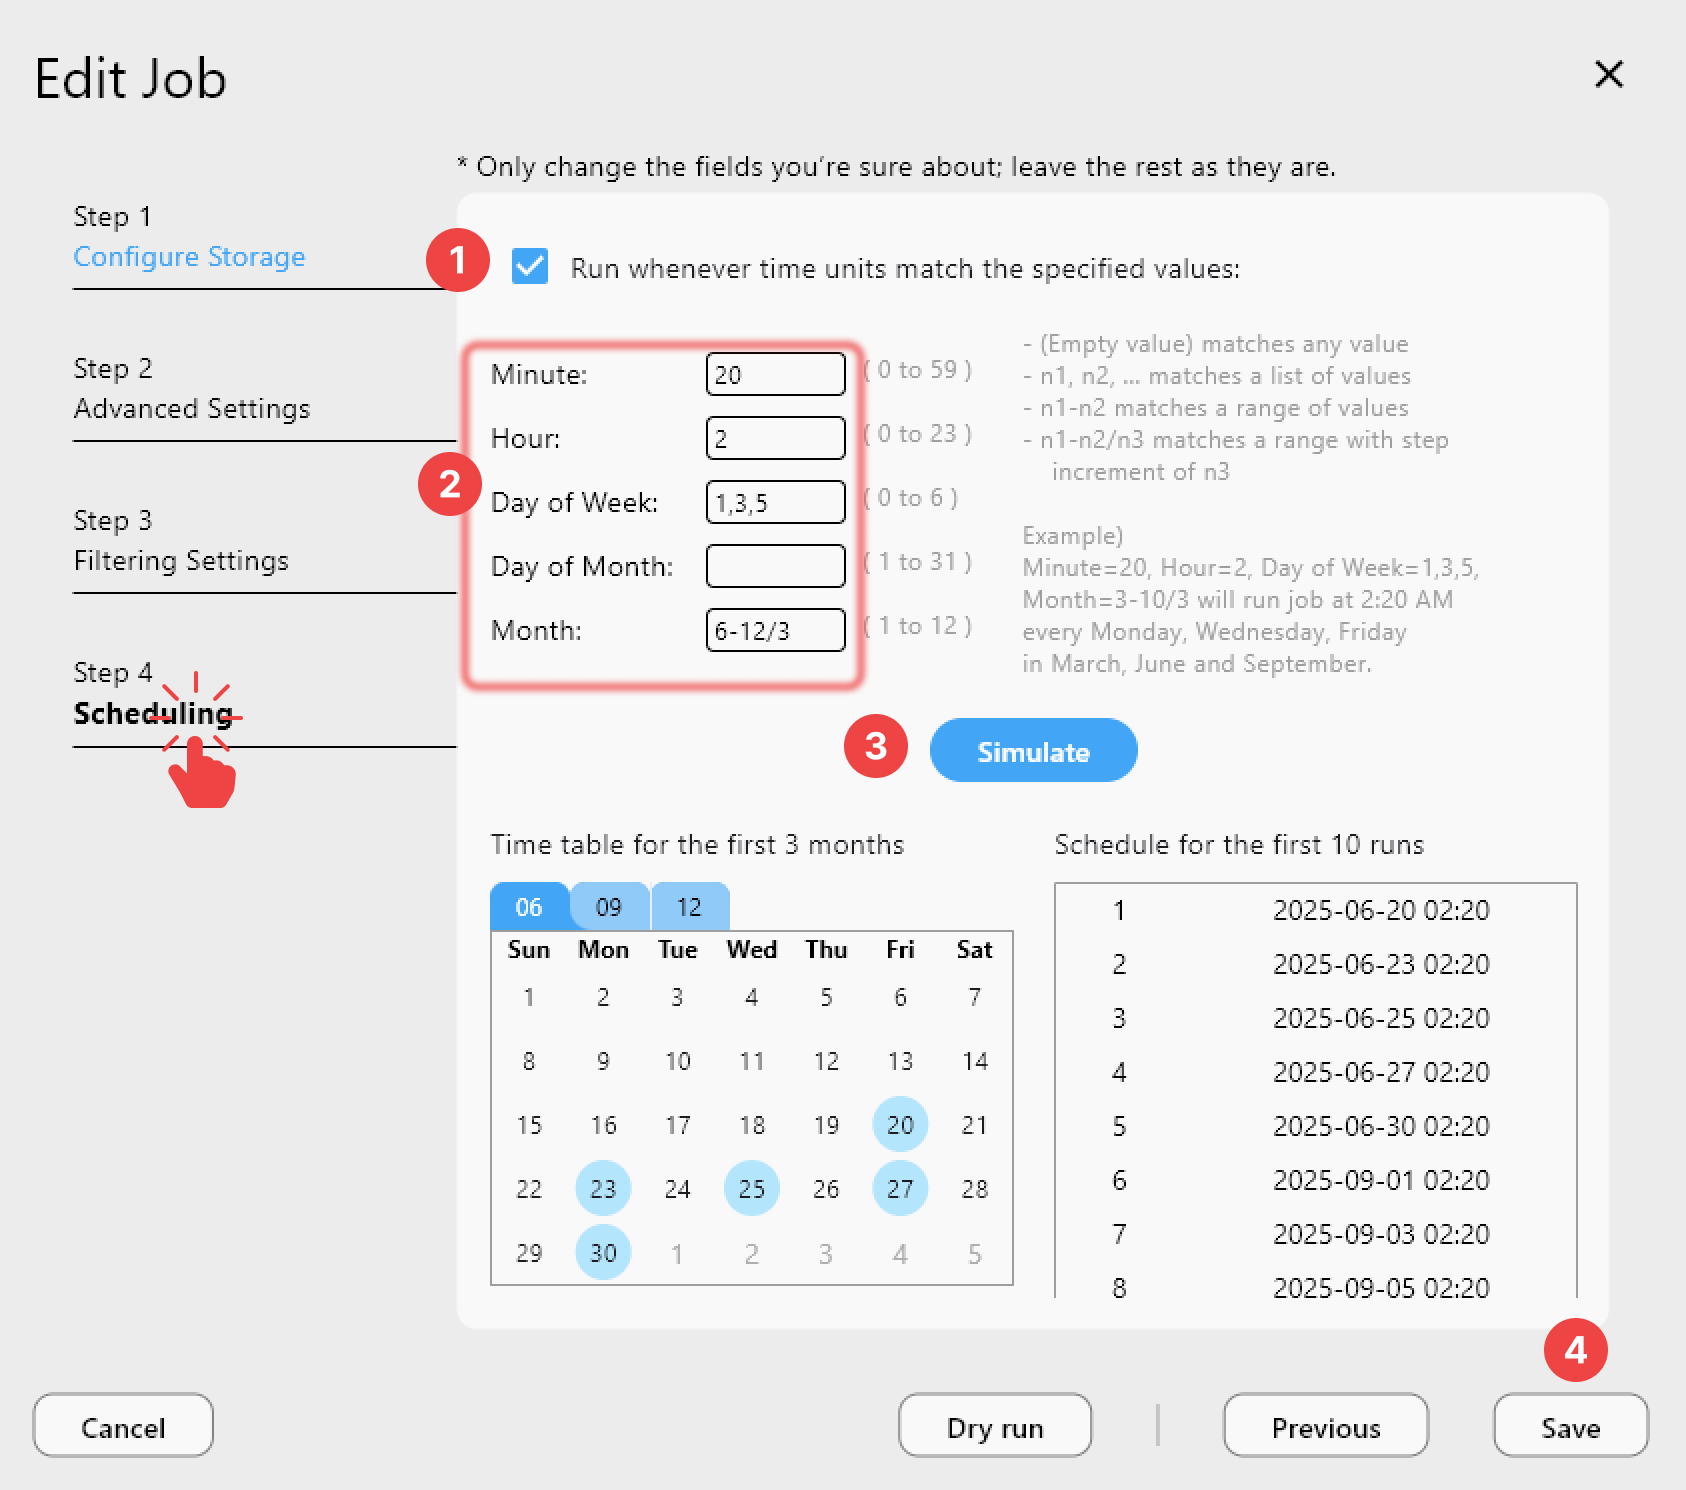
数据到达云端后,计划中的同步任务可以将已完成的项目镜像到用于冗余的第二归档远程节点,Job History(任务历史)提供了带时间戳的传输记录 —— 便于客户交付物追踪和内部质量核查。
开始使用
- 从 rcloneview.com 下载 RcloneView。
- 连接你的现场存储(SFTP、本地磁盘或 NAS)和云归档远程节点。
- 创建一个带过滤规则(排除临时扫描仪文件)的 Sync 任务,然后运行 Dry Run。
- 安排该任务在每个现场工作日后运行,并在 Job History 中确认完成情况。
随着现场数据每晚可靠地传输到云端,测绘团队可以减少盯着上传进度的时间,把更多精力投入到下一个工地。
相关指南:
支持的云服务商